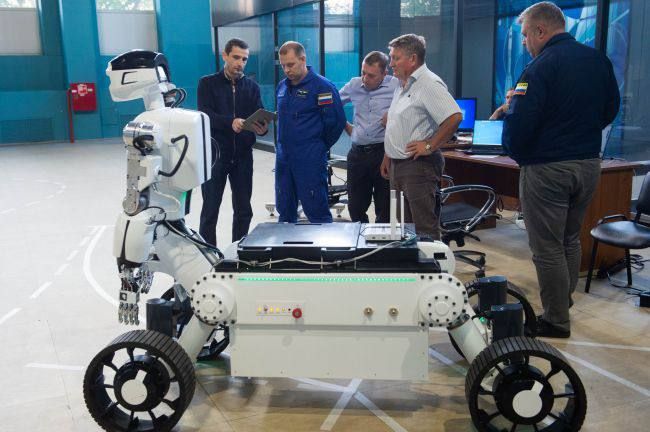
В ИКИ РАН представили концепцию ЭРИКа — «Экспериментального робототехнического исследователя космоса». Идея заключается в том, чтобы вместо полноценного гуманоида установить антропоморфный торс с двумя руками на колесную платформу. Такой робот сможет подъезжать к объектам, брать образцы, переносить оборудование, а также выполнять сборочные и ремонтные операции. В перспективе предполагается использование искусственного интеллекта.
Однако у НПО «Андроидная техника» похожая архитектура существует уже не первый год. Их мобильный антропоморфный робот, фактически «робот-кентавр», построен по той же схеме: колесная платформа, человекоподобный торс и две руки. В 2025 году его уже испытывали в Центре подготовки космонавтов в условиях, имитирующих лунную поверхность. Отрабатывались движение платформы, поворот корпуса и работа манипуляторов. Робот рассчитан как на телеуправление, так и на автономное выполнение отдельных задач.
В связи с этим возникает резонный вопрос: зачем проектировать ещё одного лунного «кентавра» с нуля, если похожая платформа в России уже существует? Возможно, логичнее было бы объединить компетенции и довести до Луны то, что уже сделано.